

Humanoidné roboty majú problém, kvôli ktorému často padajú. Vedci ich teraz naučili premýšľať niekoľko krokov dopredu
Vedci z Georgia Tech vyvinuli nový riadiaci systém pre humanoidné roboty, ktorý im pomáha udržať rovnováhu aj v nestabilnom prostredí. Robot Cassie dokáže plánovať kroky dopredu a zotaviť sa zo straty stability až o 81 % spoľahlivejšie.
Robotika sa pomerne rýchlo dostala zo sci-fi kníh a poviedok do skutočného sveta. Pričom to vyzerá tak, že vývoj bude ešte rýchlejší vďaka simultánnemu pokroku v umelej inteligencii. Tá je síce stále pomerne ďaleko od ľudskej úrovne, no výskum v tejto oblasti napreduje veľmi rýchlo.
Typickým znakom humanoidných robotov je ich chôdza, ktorá pôsobí na prvý pohľad trochu neprirodzene. Aj keď sa za posledné roky výrazne zlepšila stabilita aj istota pohybu, stále nejde o úplne prirodzený spôsob chôdze. Práve na tomto probléme pracuje aj tím vedcov z Georgia Tech. Tí prišli s novou technológiou, ktorá umožňuje dvojnohým robotom lepšie udržiavať rovnováhu a pružne reagovať na zmenu prostredia. Ich vývoj smeruje k tomu, aby sa humanoidné roboty stali spoľahlivejšími a stabilnejšími aj v náročnom teréne.

Za vývojom stojí vedúci výskumu profesor Ye Zhao, ktorý je zároveň riaditeľom Laboratória pre inteligentné rozhodovanie a autonómne roboty (LIDAR). Spolu s doktorandom Zhaoyuanom Gu navrhli riadiaci systém, ktorý dokáže v reálnom čase vyhodnocovať stabilitu pohybu a rozhodnúť, ako má robot upraviť svoje kroky, aby nestratil rovnováhu. Robot tak dokáže reagovať aj bez zásahu človeka. Ak napríklad narazí na prekážku alebo ho niečo vychýli z rovnováhy, dokáže rýchlo prepočítať ďalšie kroky a stabilitu znovu získať.
Inými slovami, robot si neustále počíta niekoľko krokov dopredu. Ak jeho systém zistí, že plánovaný pohyb by mohol viesť k strate rovnováhy, okamžite upraví polohu ďalšej nohy alebo tempo kroku tak, aby stabilitu udržal.
Cassie si lepšie poradí v teréne vďaka výskumu vedcov
Roboty majú vo všeobecnosti problém rýchlo znovu získať rovnováhu, keď ich niečo vyvedie z stability. Výskumníci preto vytvorili systém pravidiel, ktoré robotovi umožňujú reagovať na nečakané zmeny prostredia. Ich výsledky publikované v časopise IEEE Transactions on Robotics opisujú nový plánovací rámec, ktorý robotovi poskytuje jasné logické pravidlá pre reakciu na náhle zmeny.
Neprehliadni

Tento systém kombinuje prediktívne riadenie pohybu (Model Predictive Control) s logickými pravidlami stability známymi ako Signal Temporal Logic. Robot tak dokáže priebežne vyhodnocovať, či jeho aktuálny plán chôdze zostane stabilný, a ak nie, okamžite upraví ďalšie kroky.
Predstav si napríklad situáciu, keď robot stojí na pohybujúcej sa platforme alebo na korbe nákladného auta. Ak vozidlo náhle zabočí, robot môže stratiť rovnováhu. Nový systém mu však umožní rýchlo prepočítať ďalšie kroky a stabilitu znovu získať ešte skôr, než dôjde k pádu.
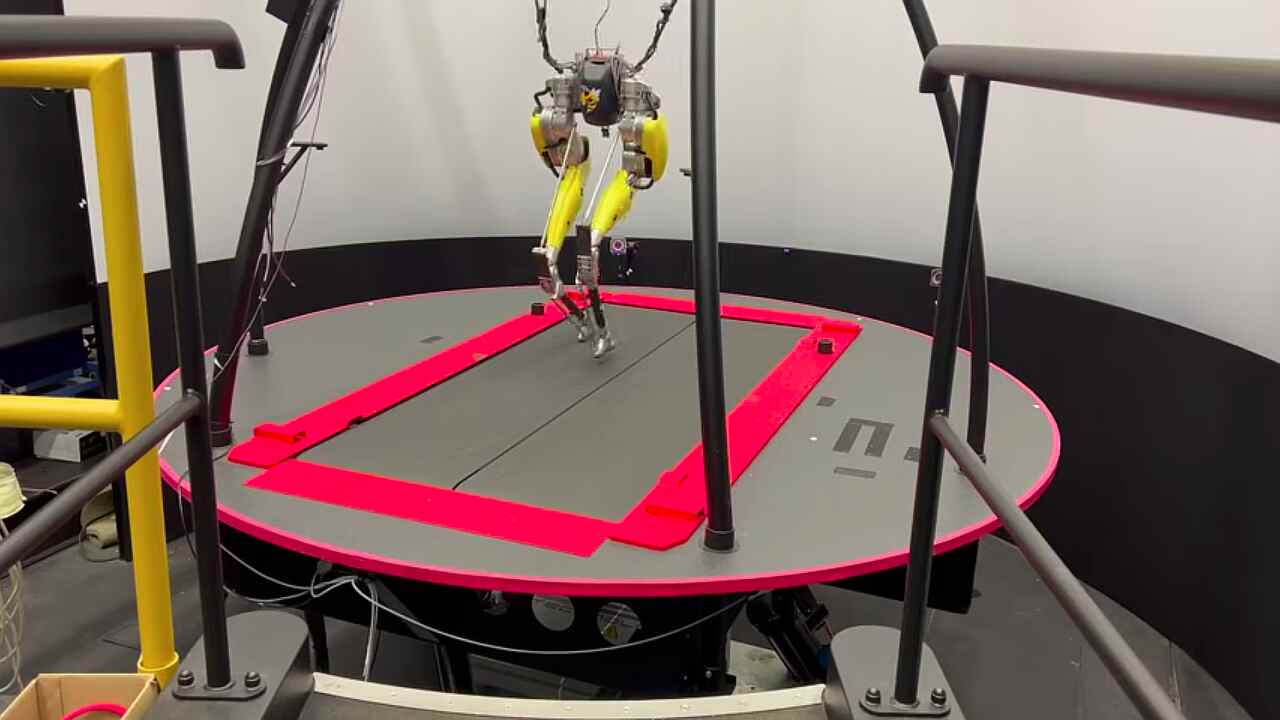
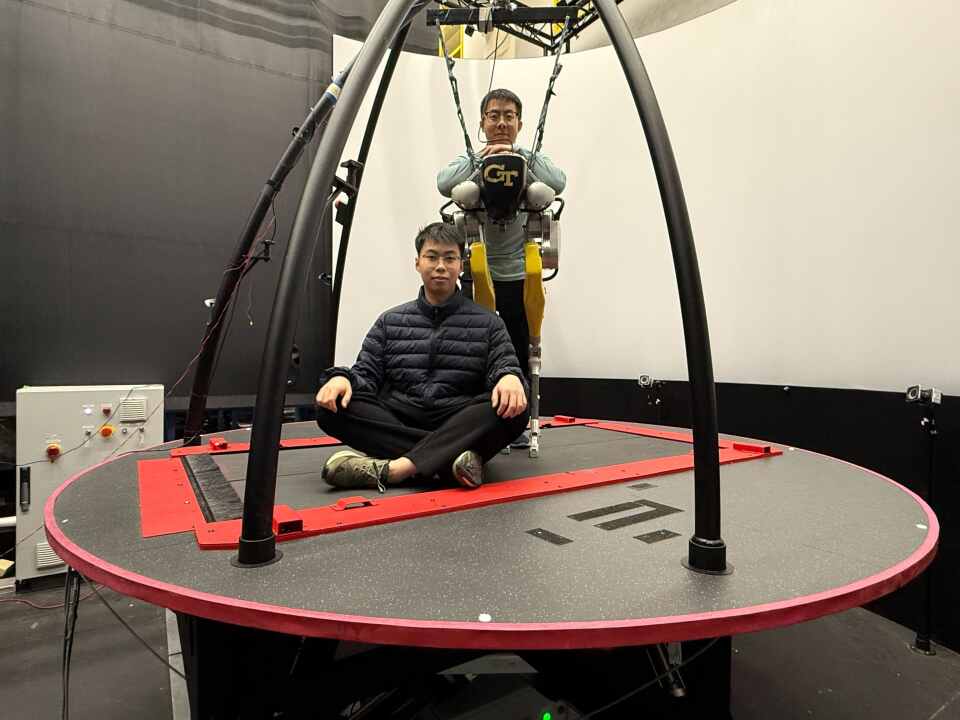
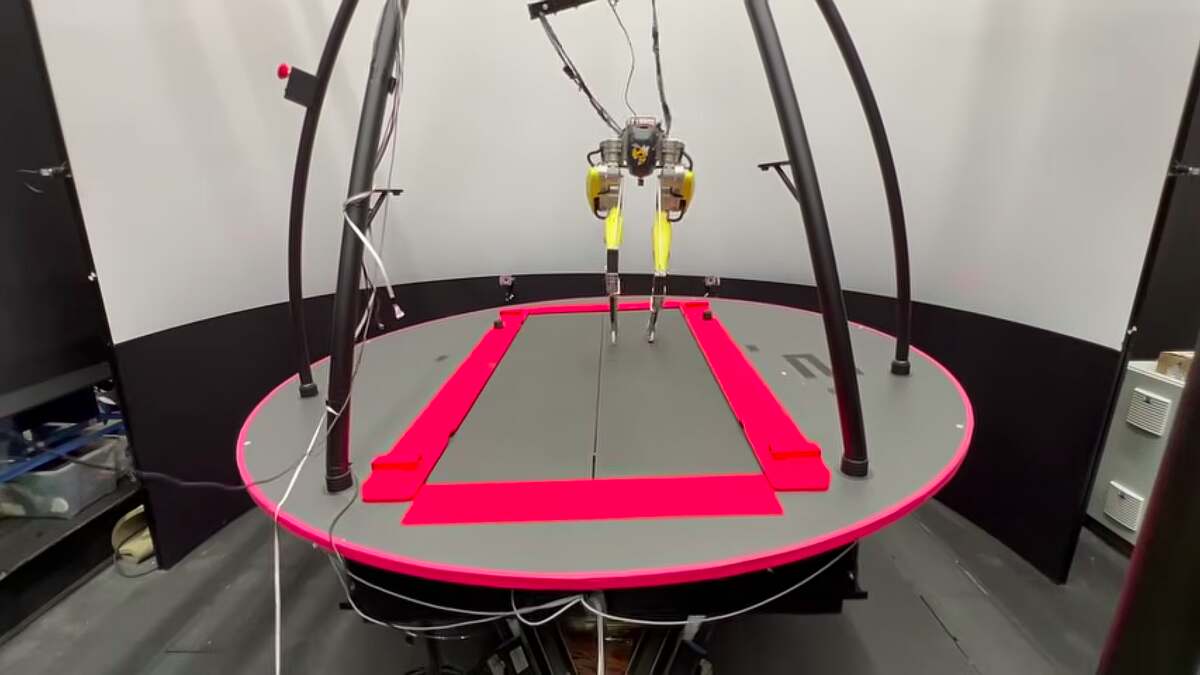
Výskumníci testovali nový rámec na dvojnohom robotovi Cassie. Ten sa pohyboval po špeciálnom bežiacom páse CAREN, ktorý dokáže simulovať rôzne smery a rýchlosti pohybu. Keďže samotná platforma mala obmedzenú silu, tím ju doplnil o zariadenie BumpEm, ktoré dokázalo vytvárať prudké impulzy a vychyľovať robota z rovnováhy. Cieľom bolo preveriť, ako dobre dokáže robot reagovať v extrémnych situáciách.
V experimentoch sa ukázalo, že nový systém reaguje rýchlejšie, predvídateľnejšie a spoľahlivejšie než staršie algoritmy. Robot dokázal bezpečne kráčať po pohybujúcich sa platformách aj rôznych typoch povrchov a zároveň sa lepšie vyhýbal kolíziám.
Hoci pohyb z kopca ešte nie je úplne plynulý, schopnosť robota zotaviť sa zo straty rovnováhy sa zvýšila približne o 81 %. Zlyhanie nastalo len v extrémnej situácii, keď robot musel urobiť veľmi široký krok v stiesnenom priestore.
Vývoj zďaleka nekončí
Profesor Zhao hodnotí výsledky ako jeden z najrozsiahlejších experimentov, aké ich laboratórium doteraz uskutočnilo. Podľa neho môžu tieto poznatky poslúžiť ako základ pre ďalší vývoj bipedálnych robotov, ktoré budú schopné spoľahlivo fungovať aj v prostredí určenom pre ľudí.
Predstav si napríklad turistiku s robotom, ktorý za teba nesie ťažký batoh cez náročný terén, zatiaľ čo ty sa môžeš sústrediť na samotnú cestu.
Výskum má pokračovať aj v ďalších oblastiach obnovovania rovnováhy. Vedci chcú napríklad otestovať mechanizmy podobné tým, ktoré používajú ľudia. Keď stratíme stabilitu, často urobíme malý poskok alebo rýchly krok navyše, aby sme sa vyhli pádu.
Zatiaľ vzdialenejším cieľom je nasadenie týchto robotov v námornom prostredí. Tam by mohli pomáhať pri údržbe lodí alebo vykonávať rizikové práce, ktoré sú pre ľudí fyzicky náročné alebo nebezpečné.


















