

Humanoidné roboty Unitree predviedli kung-fu ako z akčného filmu. Milisekundová synchronizácia zabránila zrážke pri akrobatických preskokoch
Roboty od Unitree ukázali pohyb, ktorý je takmer identický prirodzenému ľudskému pohybu.
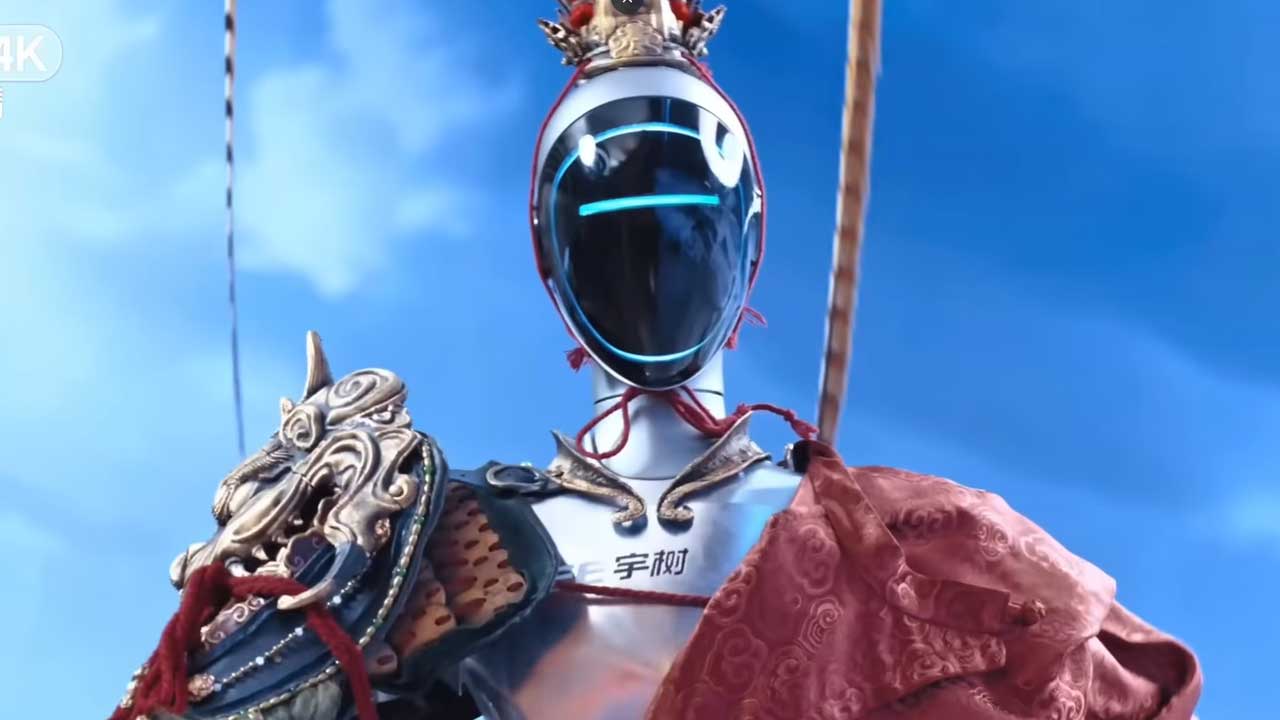
Humanoidné roboty od Unitree Robotics tento rok v Pekingu nepôsobili ako technická kuriozita. Na galavečere k Lunárnemu novému roku 2026 predviedli kung-fu zostavu, ktorá zahŕňala parkour cez stôl, dvojkrokový backflip s oporou o stenu aj vzdušné salto do výšky približne troch metrov. A čo je dôležité, zostava držala tempo od začiatku až do konca bez viditeľného „zadýchania“ strojov.
Výsledky prezentovali vo februári aj médiá a samotná firma zdôraznila, že išlo o prvé plne autonómne bojové umenie v podaní humanoidov. V porovnaní s minuloročným vystúpením pôsobili modely G1 a H2 výrazne plynulejšie, informuje Live Science. Prechody medzi trikmi nenarušili rytmus a roboty reagovali na priestor presnejšie.

„Koncept stojí na spojení ducha bojových umení s modernou technológiou. Robotické vystúpenie má svetu ukázať silu a krásu Wushu spolu s technologickým pokrokom,“ uviedli zástupcovia firmy.
Za touto šou sa však skrýva niekoľko technických detailov, ktoré rozhodli o tom, že roboty neskolabovali po prvom akrobatickom výskoku.
Motory, ktoré nezamrzli
Pri trojmetrovom salte dostanú kĺbové motory extrémny impulz výkonu, tzv. high-torque burst. V priebehu milisekúnd vznikne v pohone obrovské teplo. Ak sa neodvedie dostatočne rýchlo, motor stratí účinnosť, elektronika zníži výkon a pohyb sa spomalí alebo zastaví.
Práve tu sa pravdepodobne odohrala jedna z kľúčových inovácií roku 2026. Unitree modernizovalo pohonné jednotky, zvýšilo hustotu výkonu v kĺboch a optimalizovalo robustnosť končatín. Odborníci predpokladajú, že firma nasadila pokročilé kvapalinové chladenie alebo fázové materiály v kĺboch, ktoré absorbovali teplo počas krátkych výkonnostných špičiek.
Neprehliadni

Spojením týchto inovácií vzniklo to, že robot zvládol sériu dynamických pohybov bez prehrievania. Zostava tak nepôsobila ako séria izolovaných kúskov, ale ako súvislá choreografia.
Kung-fu z digitálnej telocvične
Tréning sa nezačal na pódiu, ale v simulácii. Vývojári pripravili model pohybu už od novembra 2025. Väčšina akrobatiky vznikla v digitálnom prostredí, napríklad v simulátoroch typu NVIDIA Isaac Gym alebo podobných platformách.
V simulácii môže robot „spadnúť“ miliónkrát bez toho, aby sa poškodil hardvér. Algoritmus vyhodnotí chybu, upraví parametre a skúsi pohyb znova. Takto vznikne finálny model, ktorý sa následne nahrá do reálneho tela stroja. Tento proces, známy ako Sim-to-Real transfer, patrí medzi najväčšie výzvy modernej robotiky.
V roku 2026 sa táto technológia dostala na úroveň, keď robot dokáže predvídať aj mierne šmykľavú podlahu či nepresnosť dopadu. To vysvetľuje, prečo pôsobili pohyby stabilne aj pri rýchlych otočkách a odrazoch.
Jeden z technických komentárov firmy zdôraznil, že systém zabezpečil end-to-end automatizáciu od plánovania choreografie až po reálnu viacrobotickú koordináciu s milisekundovou synchronizáciou.
Pri skupinovej choreografii nejde len o to, aby roboty robili rovnaký pohyb. Musia si neprekážať. Ak jeden stroj urobí o pár centimetrov dlhší krok, ostatné sa musia okamžite prispôsobiť.
Tu nastupuje cluster control platforma, systém, ktorý koordinuje viacero robotov naraz. Funguje cez lokálnu sieť s extrémne nízkou latenciou, pravdepodobne postavenú na pokročilom 5G-Advanced alebo testovacej 6G infraštruktúre. Synchronizácia na úrovni milisekúnd znamená, že oneskorenie výpočtu a prenosu dát sa pohybuje takmer na nule.
To, že sa roboty pri rýchlych preskokoch a otočkách nezrazili, svedčí o tom, že výpočtová odozva systému dosiahla veľmi vysokú presnosť. V robotike ide o jeden z najnáročnejších parametrov.
Zábava s praktickým presahom
Vystúpenie pôsobilo ako kultúrna oslava spojená s technologickou prezentáciou. No rovnaké princípy sa dajú preniesť aj mimo pódia. Koordinácia viacerých humanoidov bez zásahu človeka môže nájsť uplatnenie v skladoch, továrňach alebo pri zásahoch v nebezpečnom prostredí.
Modely G1 a H2 ukázali, že kombinácia výkonnej mechaniky, pokročilého chladenia, Sim-to-Real tréningu a minimálnej latencie dokáže vytvoriť pohyb, ktorý už nepôsobí trhane ani experimentálne. Zostáva sledovať, kam sa tento smer posunie, keď sa podobné technológie dostanú mimo galavečerov a vstúpia do bežnej prevádzky.


















