

Historické prvenstvo v chirurgii: Humanoidné roboty prvýkrát pomáhali pri operácii žlčníka. Chirurg ich riadil na diaľku
Humanoidné roboty prvýkrát pomáhali pri operácii žlčníka. Chirurgovia ich riadili na diaľku, no testy odhalili aj limity systému.
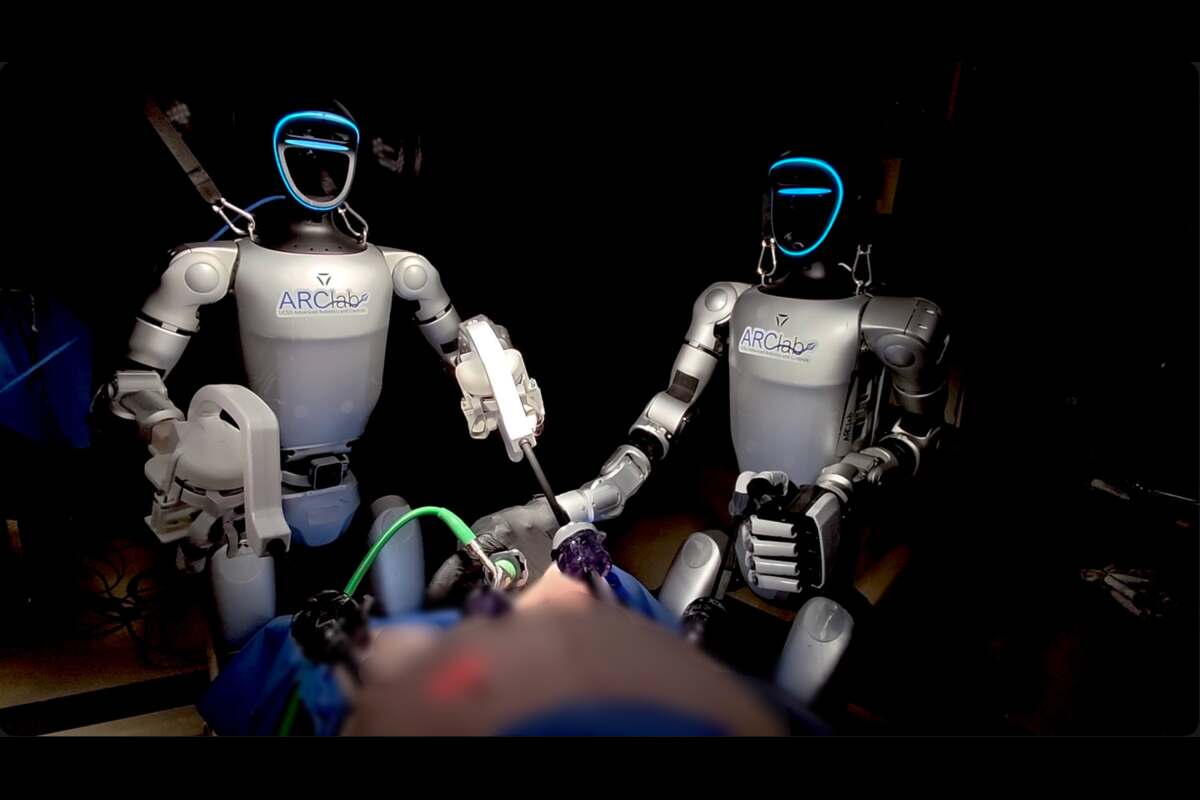
Vedci z Kalifornskej univerzity v San Diegu dosiahli míľnik v oblasti robotickej chirurgie. Výsledky ich práce publikoval 8. júla odborný časopis Nature – humanoidné roboty ovládané na diaľku zvládli laparoskopické výkony pod dohľadom operatéra.
Testovanie neprebehlo na ľuďoch a stroje nerozhodovali samostatne. Subjektmi boli dve živé ošípané, ktorým tím odstraňoval žlčník. Roboty pracovali s reálnym biologickým tkanivom a dokázali vykonať kľúčové časti zákroku, no bez prítomnosti asistencie pri stole sa stále nezaobišli.

Výskumníci otestovali dva odlišné scenáre. V prvom spolupracoval humanoid ovládaný chirurgom s ľudským asistentom. V druhom stáli pri pacientovi dvaja roboti naraz – jeden manipuloval s chirurgickými nástrojmi, druhý zabezpečoval obraz a odťahoval tkanivo.
Výsledky však odhaľujú dôležité obmedzenie. Druhý robot sa zapojil iba do časti prvého zákroku a väčšinu asistenčnej práce pri oboch operáciách odviedli ľudia. Nešlo teda o situáciu, kde by jeden chirurg riadil súčasne dvoch robotov a títo by bez ďalšej pomoci dokončili celý výkon.
Jedným z vedúcich pracovníkov projektu je Michael Yip z UC San Diego. Tím vidí v tejto technológii potenciálne riešenie problému s nedostatkom chirurgov, ktorý spôsobuje dlhé čakacie doby a komplikuje prístup k operáciám predovšetkým mimo veľkých zdravotníckych centier.
Neprehliadni

Do budúcna si vedci predstavujú, že špecialista by mohol operovať na diaľku – bez toho, aby fyzicky cestoval do vzdialenej nemocnice, poľného zariadenia alebo oblasti zasiahnutej katastrofou. Súčasný prototyp je však od takéhoto reálneho využitia ešte vzdialený.
Humanoid zaberá zlomok priestoru v porovnaní s bežnými chirurgickými systémami
Konvenčné chirurgické roboty patria medzi najrozmernejšie prístroje v nemocniciach. Niektoré dosahujú hmotnosť okolo 816 kilogramov, pracujú s tromi až štyrmi ramenami a vyžadujú špeciálne upravené sály aj veľký personál.
Robot použitý v štúdii – upravený Unitree G1 s pracovným menom Surgie – meria asi 152 centimetrov a jeho hmotnosť je zhruba 27 kilogramov. Vďaka tomuto rozmeru sa môže voľne pohybovať medzi miestnosťami a nemocnica nemusí stavebne upravovať operačné priestory.
Ako ďalšiu výhodu výskumníci uvádzajú všestrannosť tohto typu stroja. Ten istý humanoid by teoreticky mohol asistovať pri operácii, prenášať vybavenie, pripravovať pracovisko aj pomáhať s upratovaním po zákroku. V nemocničnom prostredí však nič z toho zatiaľ nedemonštroval. Štúdia potvrdila iba to, že jeho tvar prispôsobený ľudskej anatómii mu dovoľuje pohybovať sa v priestoroch určených pre zdravotníkov a po nasadení adaptérov ovládať štandardné laparoskopické nástroje.
Operatér riadil robota z mobilnej konzoly vybavenej stereoskopickým zobrazením, dvoma ovládačmi a nožným pedálom. Systém prevádzal pohyby chirurgových rúk na jemnejšie a presnejšie pohyby nástrojov vo vnútri operovaného tela.
Shanglei Liu, ktorý Surgieho počas testov ovládal, hodnotil jeho presnosť ako porovnateľnú so špecializovanými robotickými platformami. Namerané údaje sú však striedmejšie. Surgie v niektorých úlohách prekonal klasickú ručnú laparoskopiu, no systém da Vinci Xi bol rýchlejší aj presnejší.
Ani predpoklad o jednoduchšom ovládaní sa nepotvrdil. Účastníci ocenili kompaktnú veľkosť robota, zároveň však poukazovali na pomalšiu odozvu, obmedzený dosah ramien a ovládanie, ktoré nepôsobilo tak intuitívne ako pri systéme da Vinci.
Surgie počas testov neobišiel bez ľudskej pomoci
Najzávažnejším technickým nedostatkom bola latencia – časový posun medzi pohybom ovládača a reakciou robota. Výskumníci namerali hodnotu okolo 156 milisekúnd, čo mierne presahuje hranicu 150 milisekúnd, ktorú predchádzajúce vedecké práce považujú za prijateľnú pri diaľkovom ovládaní počas chirurgických výkonov.
Rýchlejšie internetové pripojenie pritom samo osebe situáciu nevyrieši. Oneskorenie vzniká aj pri spracovaní pohybových dát, výpočte polohy nástrojov a riadení motorických jednotiek. Pri operáciách na veľké vzdialenosti sa k tomu pripojí aj premenlivá stabilita siete.
Počas zákrokov bolo nutné roboty opakovane premiestňovať a znovu kalibrovať. Dýchací pohyb zvieraťa a drobné výkyvy základne robota narúšali polohu vstupných otvorov pre nástroje. Pri prvom zákroku tím zaznamenal osem takýchto prerušení, pri druhom štyri.
Čas aktívneho ovládania klesol z asi 56 minút pri prvom výkone na necelých 32 minút pri druhom. Hoci pokrok bol zjavný, operácie naďalej spomaľovali prestoje a opakované zásahy technikov.
Robot okrem toho nevykonal celý zákrok od začiatku do konca. Prístupové otvory do brušnej dutiny otvorili chirurgovia klasickým spôsobom. Keďže tím nedisponoval kompatibilným robotickým aplikátorom klipov, žlčovod uzavreli a cystickú tepnu podviazali ľudia. Až potom robot prevzal oddeľovanie žlčníka od pečene.
Sterilita môže byť väčšou prekážkou ako samotné pohyby robota
Počas experimentu výskumníci zakryli ramená robota ochrannými návlekmi a rukavicami. Pre operácie na ľuďoch však takýto prístup nestačí. Každá časť, ktorá vstupuje do sterilného poľa, musí byť spoľahlivo dezinfikovaná alebo vysterilizovaná.
Humanoidný robot obsahuje množstvo kĺbov, motorov, káblov a medzier v konštrukcii, ktoré neboli pri navrhovaní prispôsobené nemocničným sterilizačným procesom. Pred akýmkoľvek klinickým využitím bude preto nevyhnutné vyvinúť nové ochranné kryty, vybrať vhodné materiály a zaviesť presne definované dezinfekčné protokoly.
Otvorená zostáva aj otázka právnej zodpovednosti pri pochybení. Ak dôjde k chybe – či už zavinením chirurga, výpadkom pripojenia, poruchou senzora alebo mechanickou závadou – nie je jasné, kto ponesie za následky zodpovednosť. Nemocnice budú navyše potrebovať záložný tím priamo pri pacientovi, schopný okamžite prevziať výkon v prípade straty spojenia.
Surgie dokázal, že humanoidný robot je schopný pracovať s presnosťou meranú v milimetroch. Kým však zostanú nevyriešené problémy so sterilitou, latenciou a závislosťou od ľudskej asistencie, zostane tento stroj skôr zaujímavým výskumným prototypom ako plnohodnotným členom operačného tímu.


















